
수륙양용 기동정찰로봇 개발
Development of Reconnaissance Robots Having Amphibious Mobility
산업통상자원부 (2022~2027)
Abstract
해안 및 강으로 침투하는 표적의 정찰 및 항만 등의 주요시설 감시를 위한 수륙양용 기동정찰로봇 및 통제시스템 개발
- 수륙양용 기동정찰로봇 플랫폼 개발
- 해안 및 강의 표적을 탐지 및 인식이 가능한 감시장비 개발
- 광학/적외선 영상을 이용하여 표적을 탐지 및 인식하는 인공지능 기반 표적 인식 기술 개발
- 정찰 지역의 자율이동 및 자율 복귀를 위한 정찰로봇 자율제어 기술 개발
- 다개체의 정찰 로봇을 운용하여 협력 효율적 임무수행을 위한 로봇 군집 운용 기술 개발
- 지휘통제용 전시/통제 시스템 개발
위의 기술 중, 광학/적외선 영상을 이용하여 표적을 탐지 및 인식하는 인공지능 기반 표적 인식 기술 개발
Overview
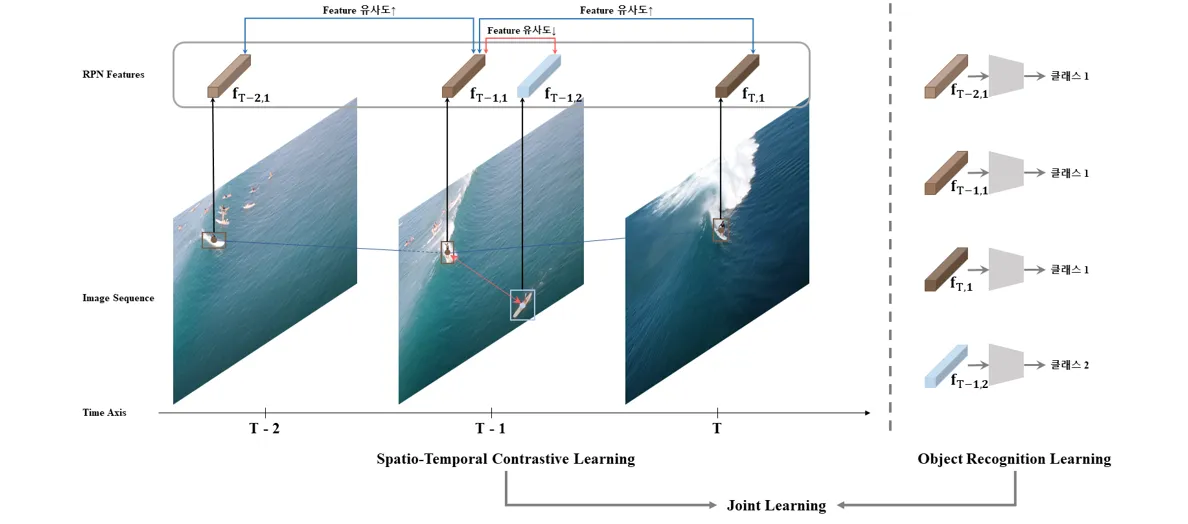
- 자동 물체 탐지/인식을 위한 라벨링 데이터셋 구축 기술 개발
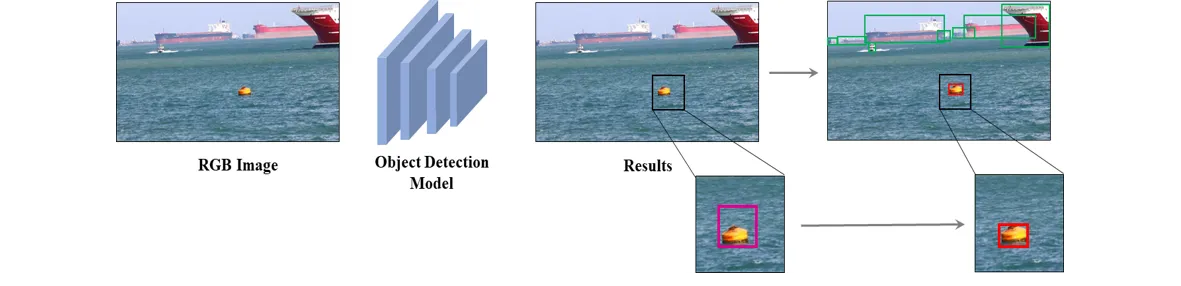
- 광학/적외선 영상을 이용한 물체 탐지/인식 알고리즘 개발
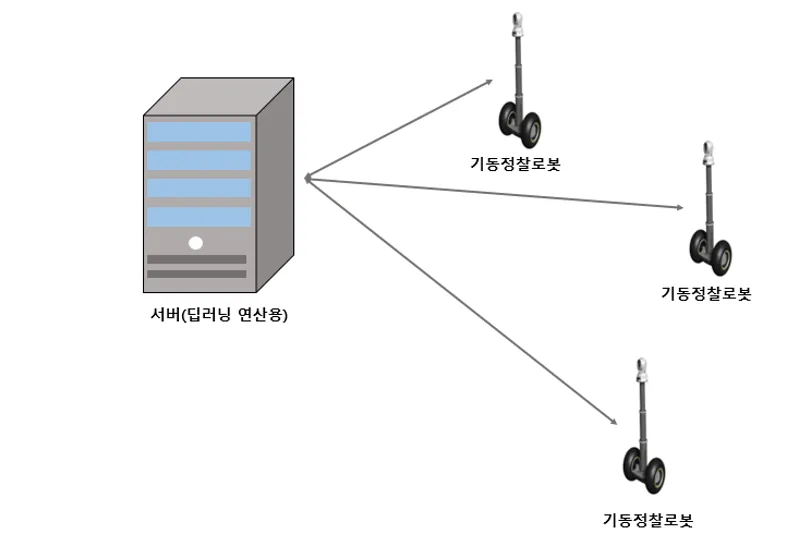
- 기동정찰로봇과 탐지/인식을 위한 딥러닝 연산용 서버 간의 연동기술 개발
Project Detail
- 출연: 국방과학연구소 민군협력진흥원
- 기간: 2022. 10. 01. ~ 2027. 09. 30.
- 사업비: \ 50,000,000
- 컨소시움: 한국로봇융합연구원, (주)모션다이나믹스, (주)에프엠, 새론에스엔아이, 광주과학기술원
Contact
- 이름 : 김태리 석사과정
- 메일 : smterry0928@gm.gist.ac.kr