
AI기반 밀핀 위치 추정
Development of artificial intelligence-based prediction for Ejector-pin location
Samsung Electronics Co., Ltd. (Global Technology Center) (2021)
Abstract
조립 작업과 같은 비정형 작업환경에 지능적으로 대응할 수 있는 심층강화학습 기반의 공유작업 기술 개발
Overview
- 비정형 환경에서도 사용할 수 있는 파지 알고리즘 개발
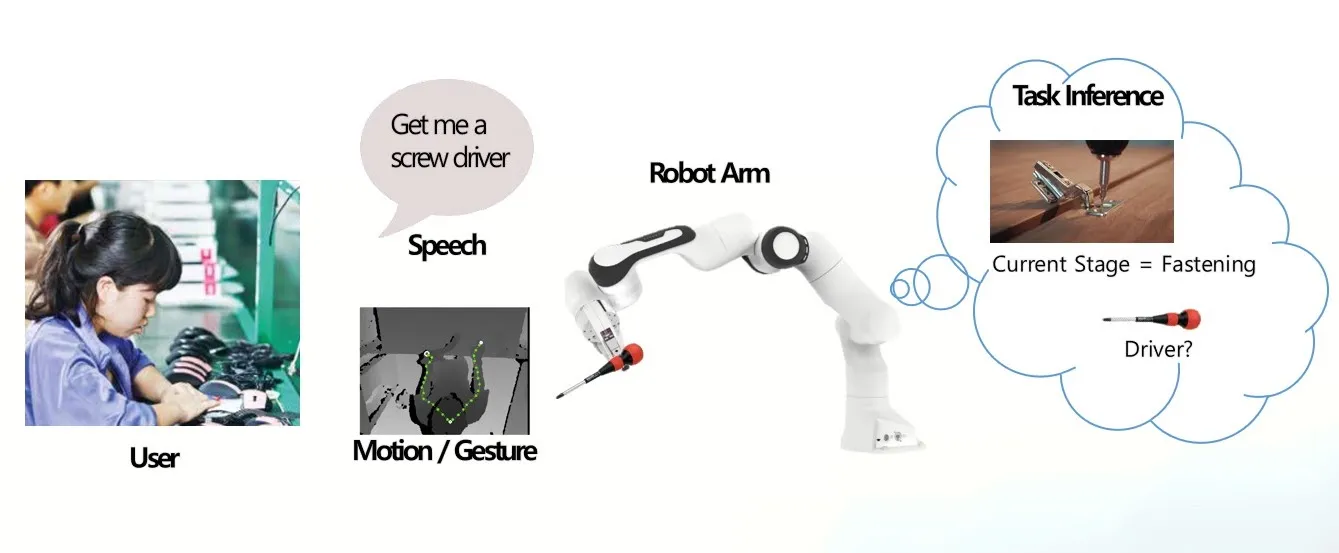
- 공유 작업 환경에서 로봇이 인간의 의도를 파악하기 위한 알고리즘 개발
- Grasping algorithm for unfixed environments
- Worker intention recognition algorithm for shared autonomy environment
Key Researches
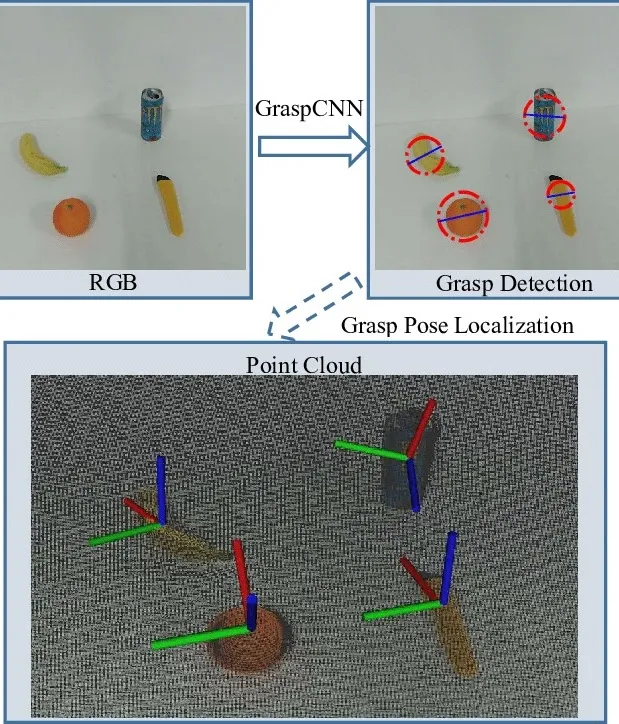
- Grasp point detection
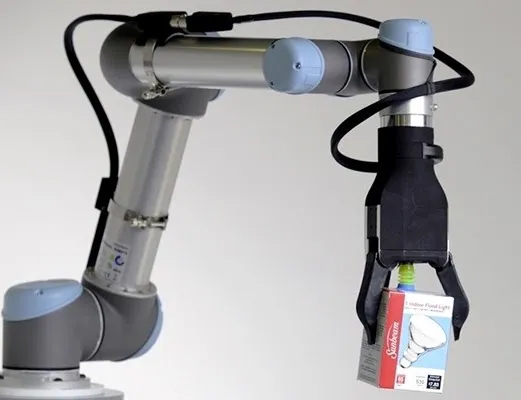
- Robot grasping
- Human intention recognition
Project Explaination
본 과제는 비정형 작업환경에 대해서 강인한 조립 로봇을 개발하는 과제입니다. 고려대와의 협업을 통해서 여러가지 변화가 있는 정형적이지 않은 환경 속에서 조립 물품을 찾고 필요한 곳에 조립을 할 수 있는 로봇을 위한 알고리즘을 개발하는 작업을 진행합니다.
지스트 인공지능 연구실에서는 딥러닝 기반의 물품 파지 알고리즘을 개발합니다. 비정형 환경 속에서도 잘 동작할 수 있도록 Sim-to-Real기법 등에 대해서 연구합니다. 또한 비정형 환경 속에서 사람의 지시를 로봇이 활용할 수 있도록 딥러닝 기반의 의도 파악 알고리즘에 대해서 연구합니다.
Project Detail
- 출연: 산업통상자원부, 한국산업기술평가관리원
- 기간: 2020 ~ 2021 (1단계)
- 사업비: 1,030,920,000 원
- 컨소시움: 고려대학교(주관기관), 광주과학기술원(참여기관)
Contact
- 이름 : 김태원 박사과정
- 메일 : ailab.ktw@gm.gist.ac.kr