
실사렌더링과 물리엔진이 포함된 시뮬레이터 기반 로봇파운데이션 학습용 대규모 데이터 구축
Photo-realistic, Physically-Precise Simulator and Large-Scale Multimodal Datasets for Robot Foundation Model
산업통상자원부 (2025~2028)
Abstract
[연구목표 및 내용]
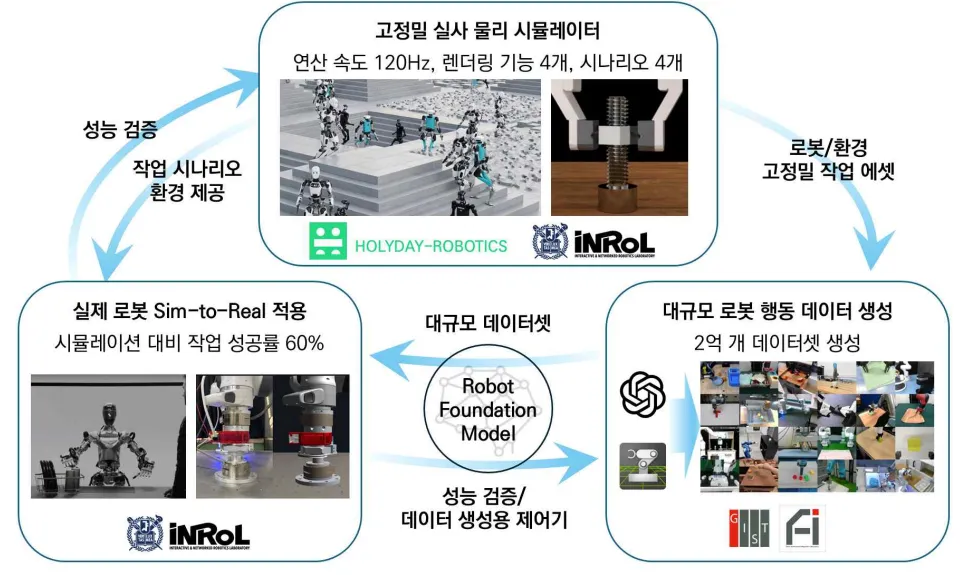
- 접촉 등 복잡한 물리적 상호작용이 발생하는 로봇 행동에 대해 정확한 물리 정보와 실환경 수준의 고품질 시각 정보 제공
- 시뮬레이터 내에 가상환경 및 멀티모달 로봇 행동 데이터를 자동 생성하여 대규모 데이터셋 구축
- 다양한 목표 작업을 실제 로봇에 Sim-to-Real 적용하여 시뮬레이터 및 데이터셋의 성능 검증
Key Researches of GIST
- 고정밀 실사 물리 시뮬레이션 기술
- 대규모 멀티모달 로봇 행동 데이터 생성 기술
- 실제 로봇 Sim-to-Real 적용 기술
Project Detail
- 주관기관: 서울대학교
- 기간: 2025.09. ~ 2028. 12. (3년 6개월)
- 사업비: 4,787,000,000 원
- 참여기관 : 서울대학교, 광주과학기술원(GIST), (주)홀리데이로보틱스
Contact
- 이름 : 이건협 박사과정
- 메일 : lghjayly@gm.gist.ac.kr