
비정형 다종 물체 조작을 작업을 위한 촉각데이터 학습기반 로봇핸드 촉각지능 기술개발
Development of Reconnaissance Robots Having Amphibious Mobility
산업통상자원부 (2024~2028)
Abstract
[과제목표]
- 촉각 지능 학습 데이터 수집용 가상환경 구축
- 촉각 데이터 생성 및 촉각 정보를 활용한 다양한 로봇 조작 시스템 개발
- 촉각 데이터를 활용한 파지 및 펙인홀 기술 고도화
- 실제 환경 촉각 지능 성능을 위한 Sim-to-Real 기술
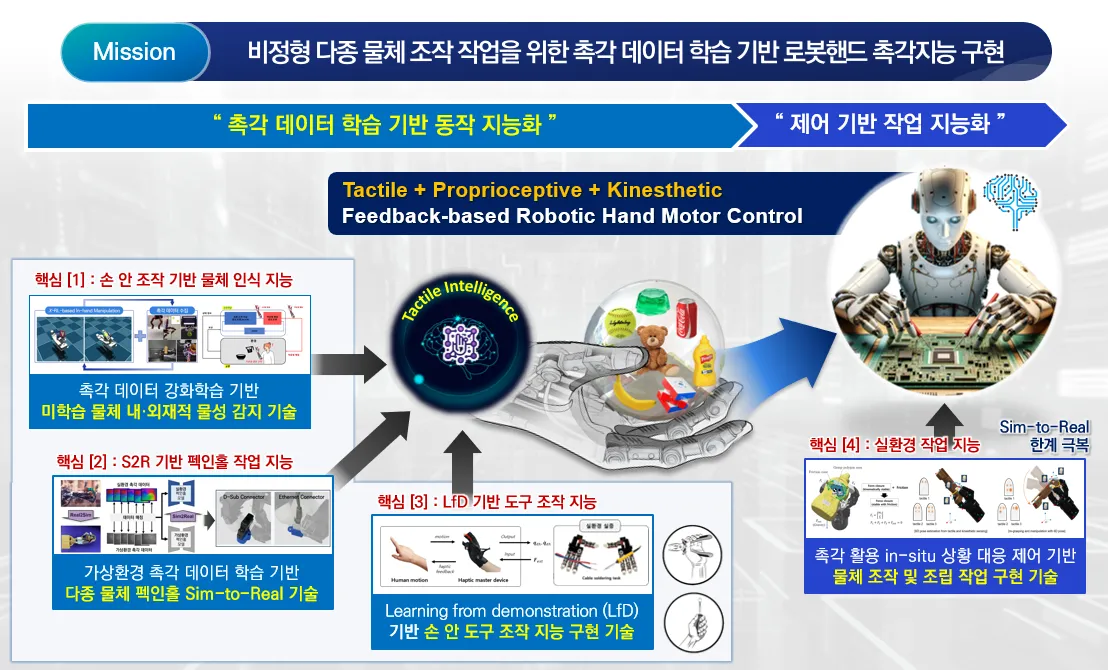
Key Researches of GIST
- 가상환경 내 촉각 데이터 생성 시스템 및 파지/펙인홀 평가시스템 구축
- 촉각 정보 기반 파지 불능 상태 극복 기술 및 촉각 데이터 활용 자세 추정 기반 펙-홀 정렬 기술개발
- 촉각 정보 기반 펙인홀에 적합한 재파지 기술 및 촉각 정보를 활용한 삽입 동작 생성 기술 개발
- 실환경 촉각 정보를 활용한 Sim-to-Real 적응 기술 개발 및 실환경 펙인홀 환경 구축/성능검증
Project Detail
- 주관기관: 한국과학기술연구원
- 기간: 2024. 07. ~ 2028. 03.
- 사업비: 47.7억원
- 공동연구기관: 광주과학기술원, 한양대학교, 포항공과대학교, (주)뉴로메카
Contact
- 이름 : 노상준 박사과정
- 메일 : sangjun7@gm.gist.ac.kr